Congreso Mundial de la Federación Internacional de Control Automático
Participación de M.C Luis Enrique Cervantes Pérez, Estudiante del Doctorado en Ciencias en Ingeniería Eléctrica
Línea de investigación de Mecatrónica y Control
Del 20 al 30 de agosto de 2026 se realizó una comisión académica
en el extranjero para participar como ponente en el
23.er Congreso Mundial de la Federación Internacional de Control Automático
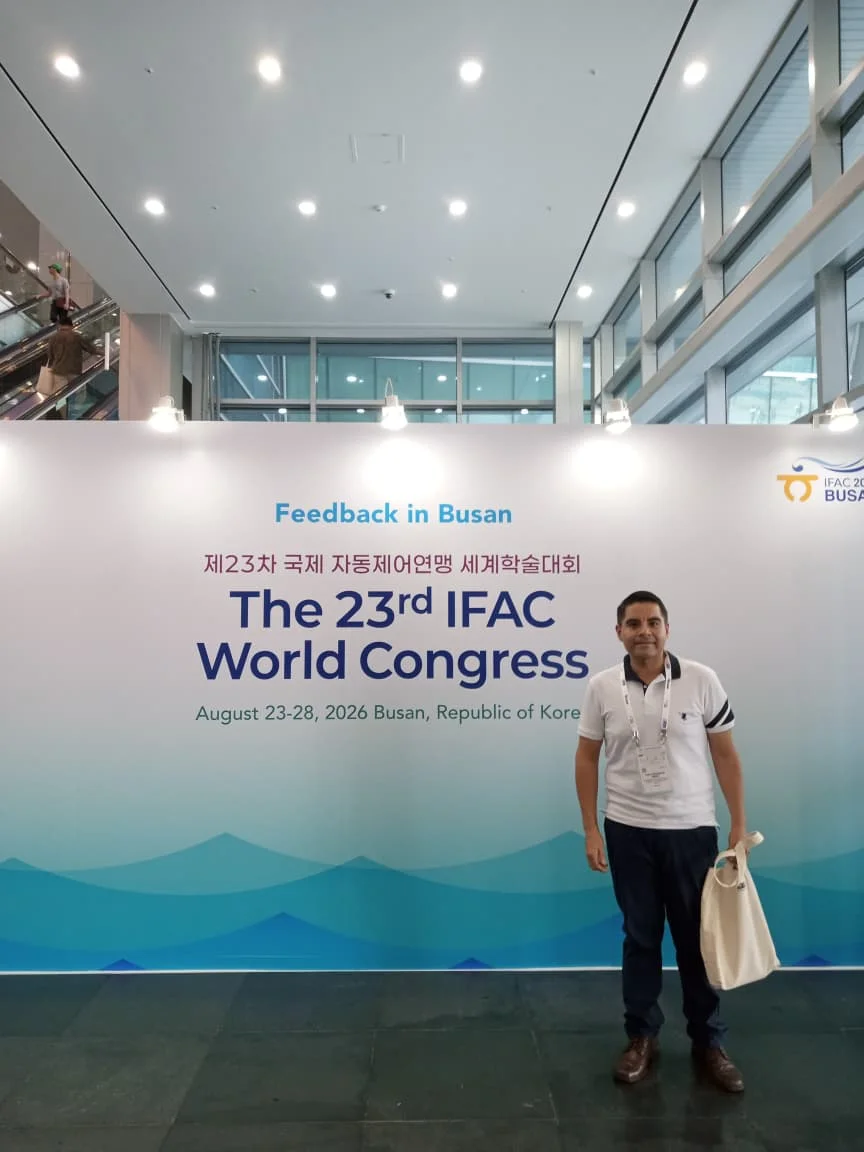
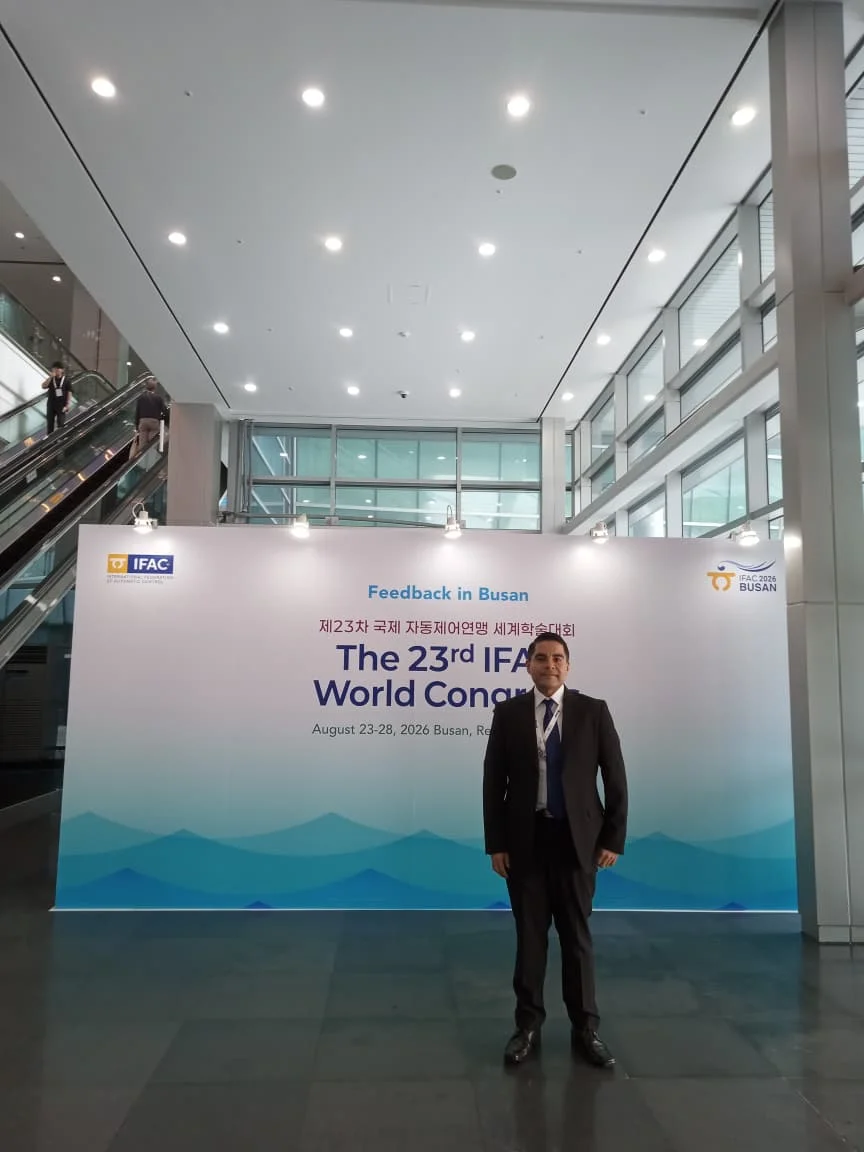
(IFAC WC 2026), celebrado del 23 al 28 de agosto de 2026 en el
Centro de Exposiciones y Convenciones de Busan (BEXCO), República de Corea.
El propósito principal fue presentar resultados de investigación vinculados con la
tesis doctoral, actualizar conocimientos en control automático y establecer vínculos
con especialistas de la comunidad científica internacional.
Datos generales
Comisionado
Luis Enrique Cervantes Pérez
Adscripción
Doctorado en Ciencias en Ingeniería Eléctrica,
Instituto Tecnológico de La Laguna
Evento
23.er Congreso Mundial de la Federación Internacional
de Control Automático (IFAC WC 2026)
Participación
Conferencista y autor de dos trabajos aceptados
Sede
Centro de Exposiciones y Convenciones de Busan,
BEXCO, Busan, República de Corea.
Periodos
Evento: 23 al 28 de agosto de 2026
Comisión: 20 al 30 de agosto de 2026, 11 días
Área de especialización
El trabajo se especializa en el
control automático de sistemas mecatrónicos, con énfasis en
metodologías basadas en el moldeo de energía y la
teoría de pasividad, así como en control adaptativo,
identificación de parámetros y aplicaciones en sistemas robóticos y mecánicos.
Estas líneas de trabajo forman parte de la tesis doctoral titulada:
“Control de sistemas mecatrónicos mediante el método de moldeo de energía:
nuevos avances y aplicaciones”
,
desarrollada bajo la dirección del
Dr. Víctor Adrián Santibáñez Dávila,
del Instituto Tecnológico de La Laguna, y en cotutela con el
Dr. Jesús Alberto Sandoval Galarza,
del Instituto Tecnológico de La Paz.
Importancia y dimensión del IFAC WC 2026
La Federación Internacional de Control Automático (IFAC) organiza su
Congreso Mundial cada tres años como un espacio de referencia para presentar
avances teóricos, metodológicos y experimentales en control automático.
La edición de 2026 fue la vigésima tercera y, de acuerdo con
la información oficial de IFAC, fue el Congreso Mundial de mayor tamaño
celebrado hasta ese momento.
Reunió a la comunidad científica, académica e industrial en temas que abarcaron
desde sistemas y señales hasta robótica, inteligencia artificial, energía,
transporte, manufactura, sistemas biológicos y aplicaciones sociales.
+4,000
Participantes registrados
+70
Países representados
+4,200
Trabajos recibidos
+3,000
Trabajos técnicos aceptados
37
Sesiones paralelas
55
Actividades del programa especial
El programa especial incluyó
5 plenarias, 6 semiplenarias, 25 talleres,
12 tutoriales y 12 foros.
Actividades académicas
Durante el Congreso se asistió a conferencias y actividades académicas e
institucionales que permitieron conocer avances recientes, intercambiar
perspectivas con investigadores de distintos países y difundir el trabajo
desarrollado en el Instituto Tecnológico de La Laguna.
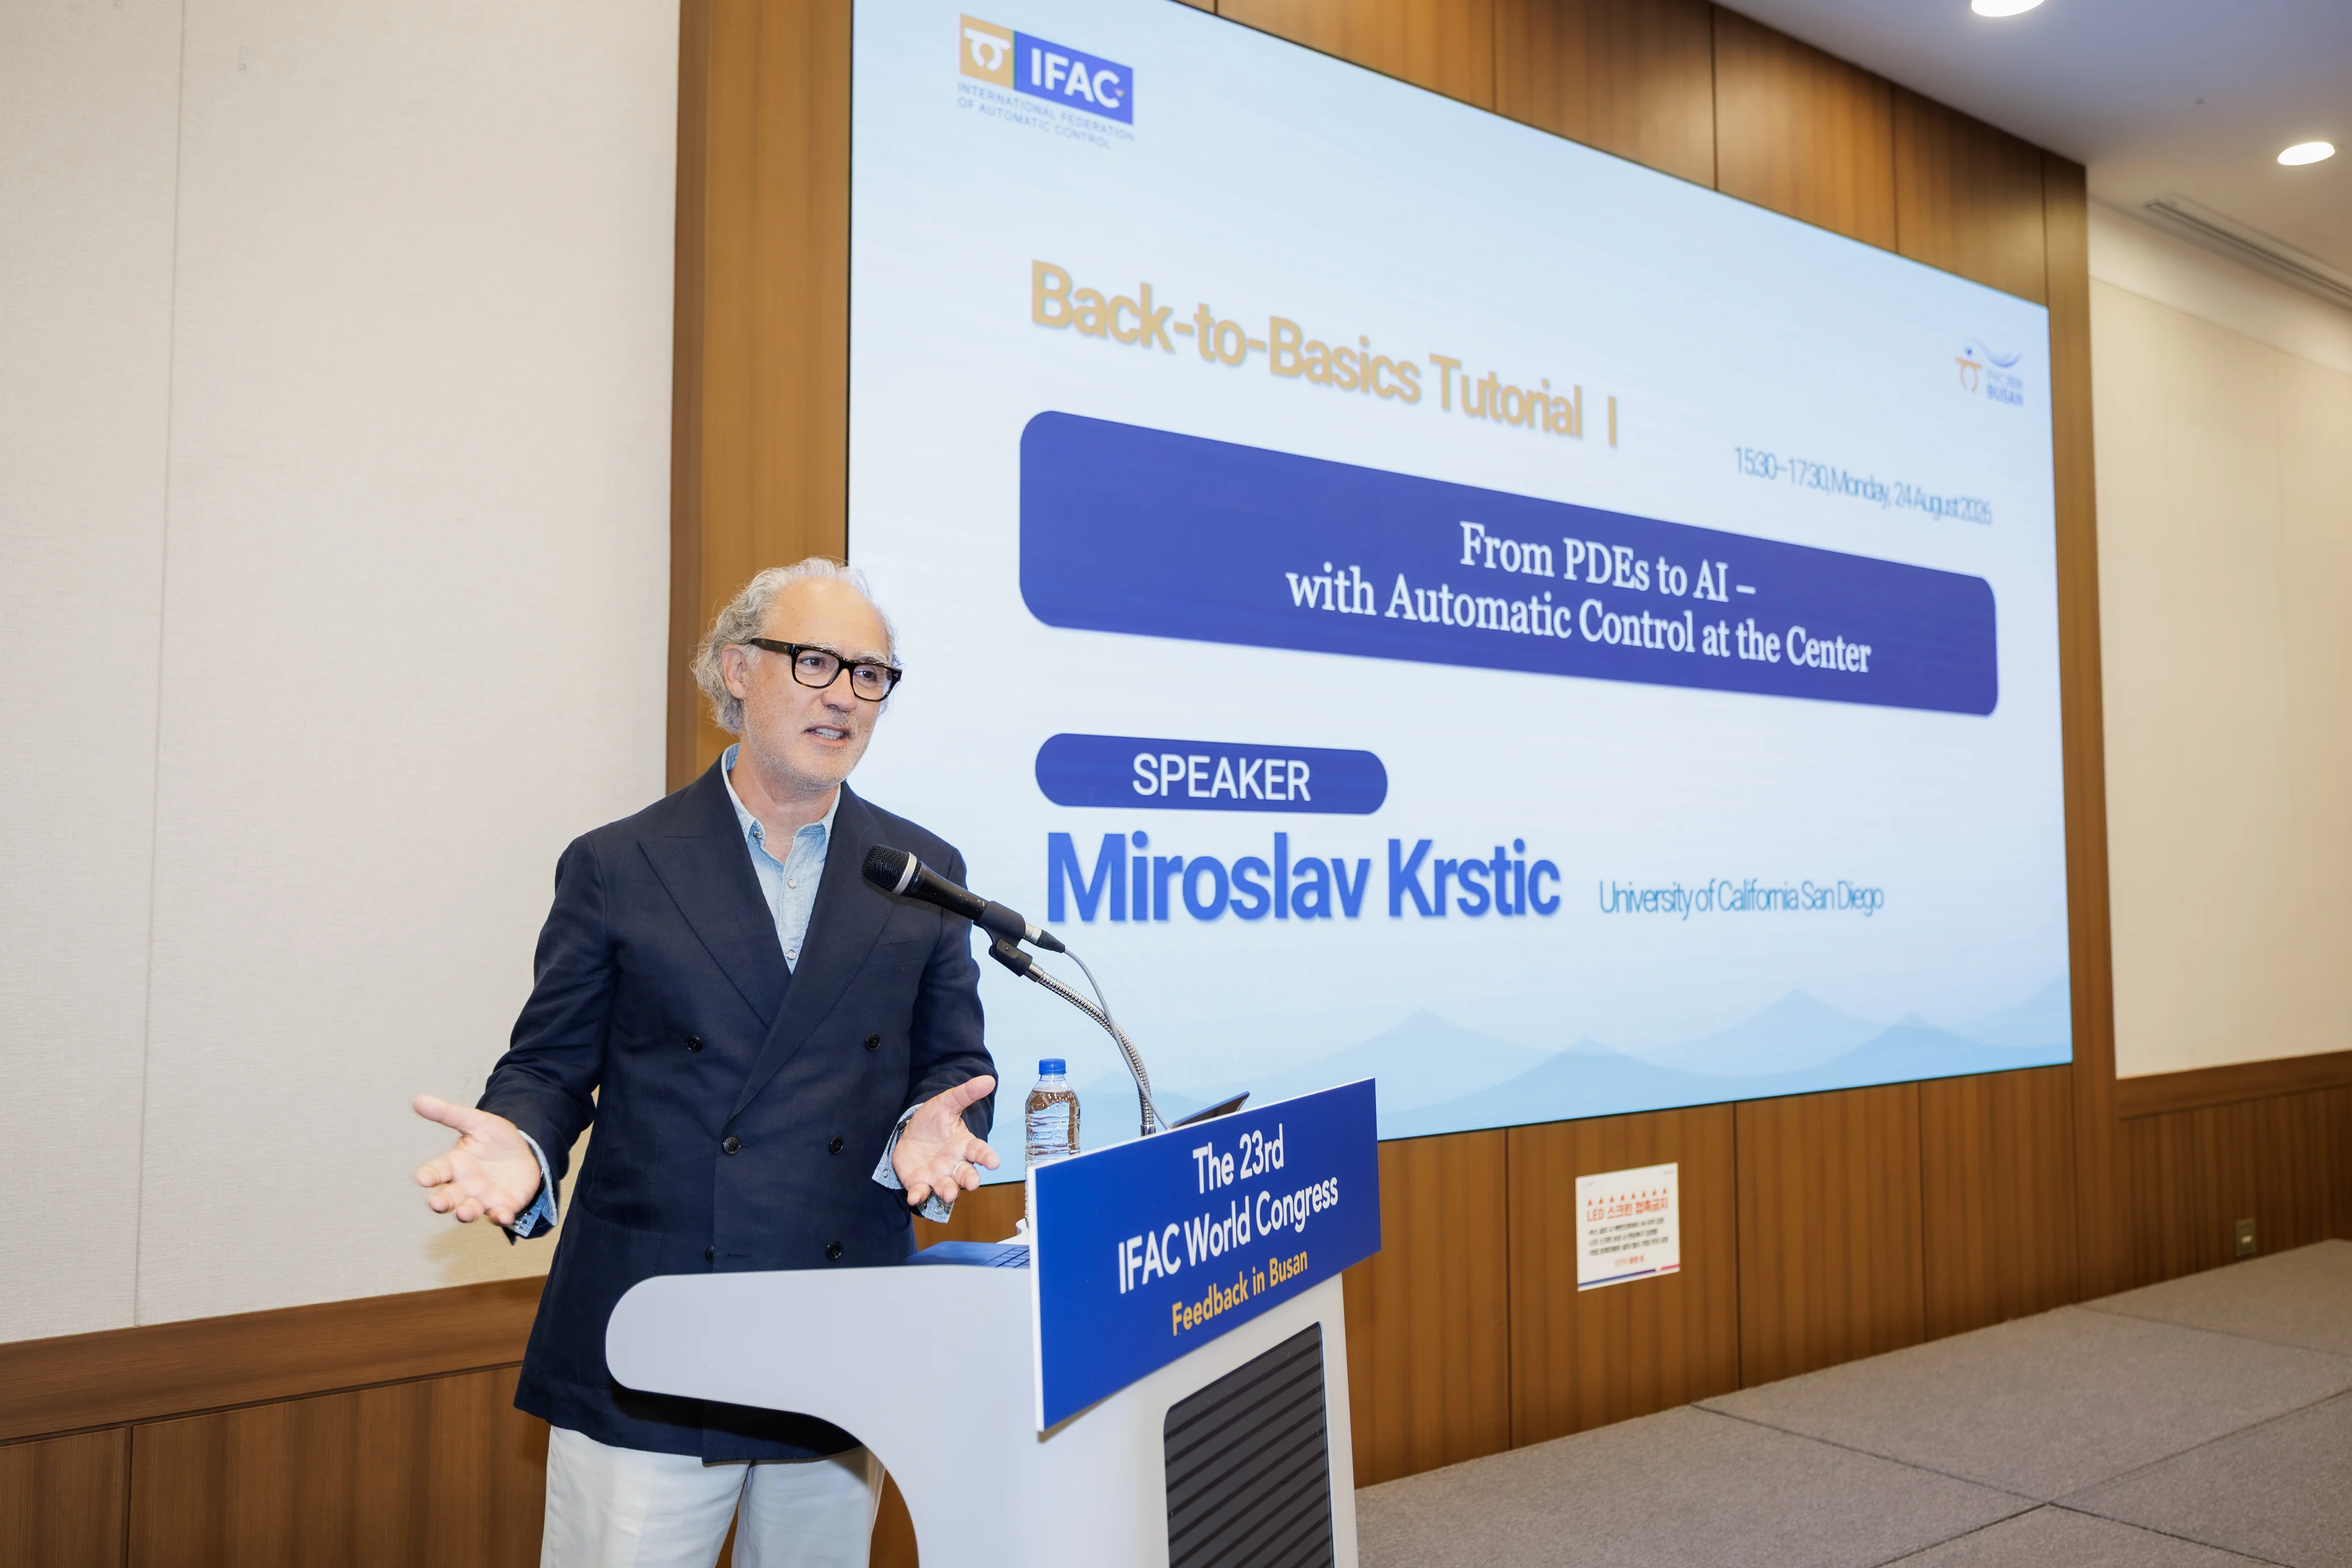
Conferencia Back-to-Basics
“From PDEs to AI - with Automatic Control at the Center”
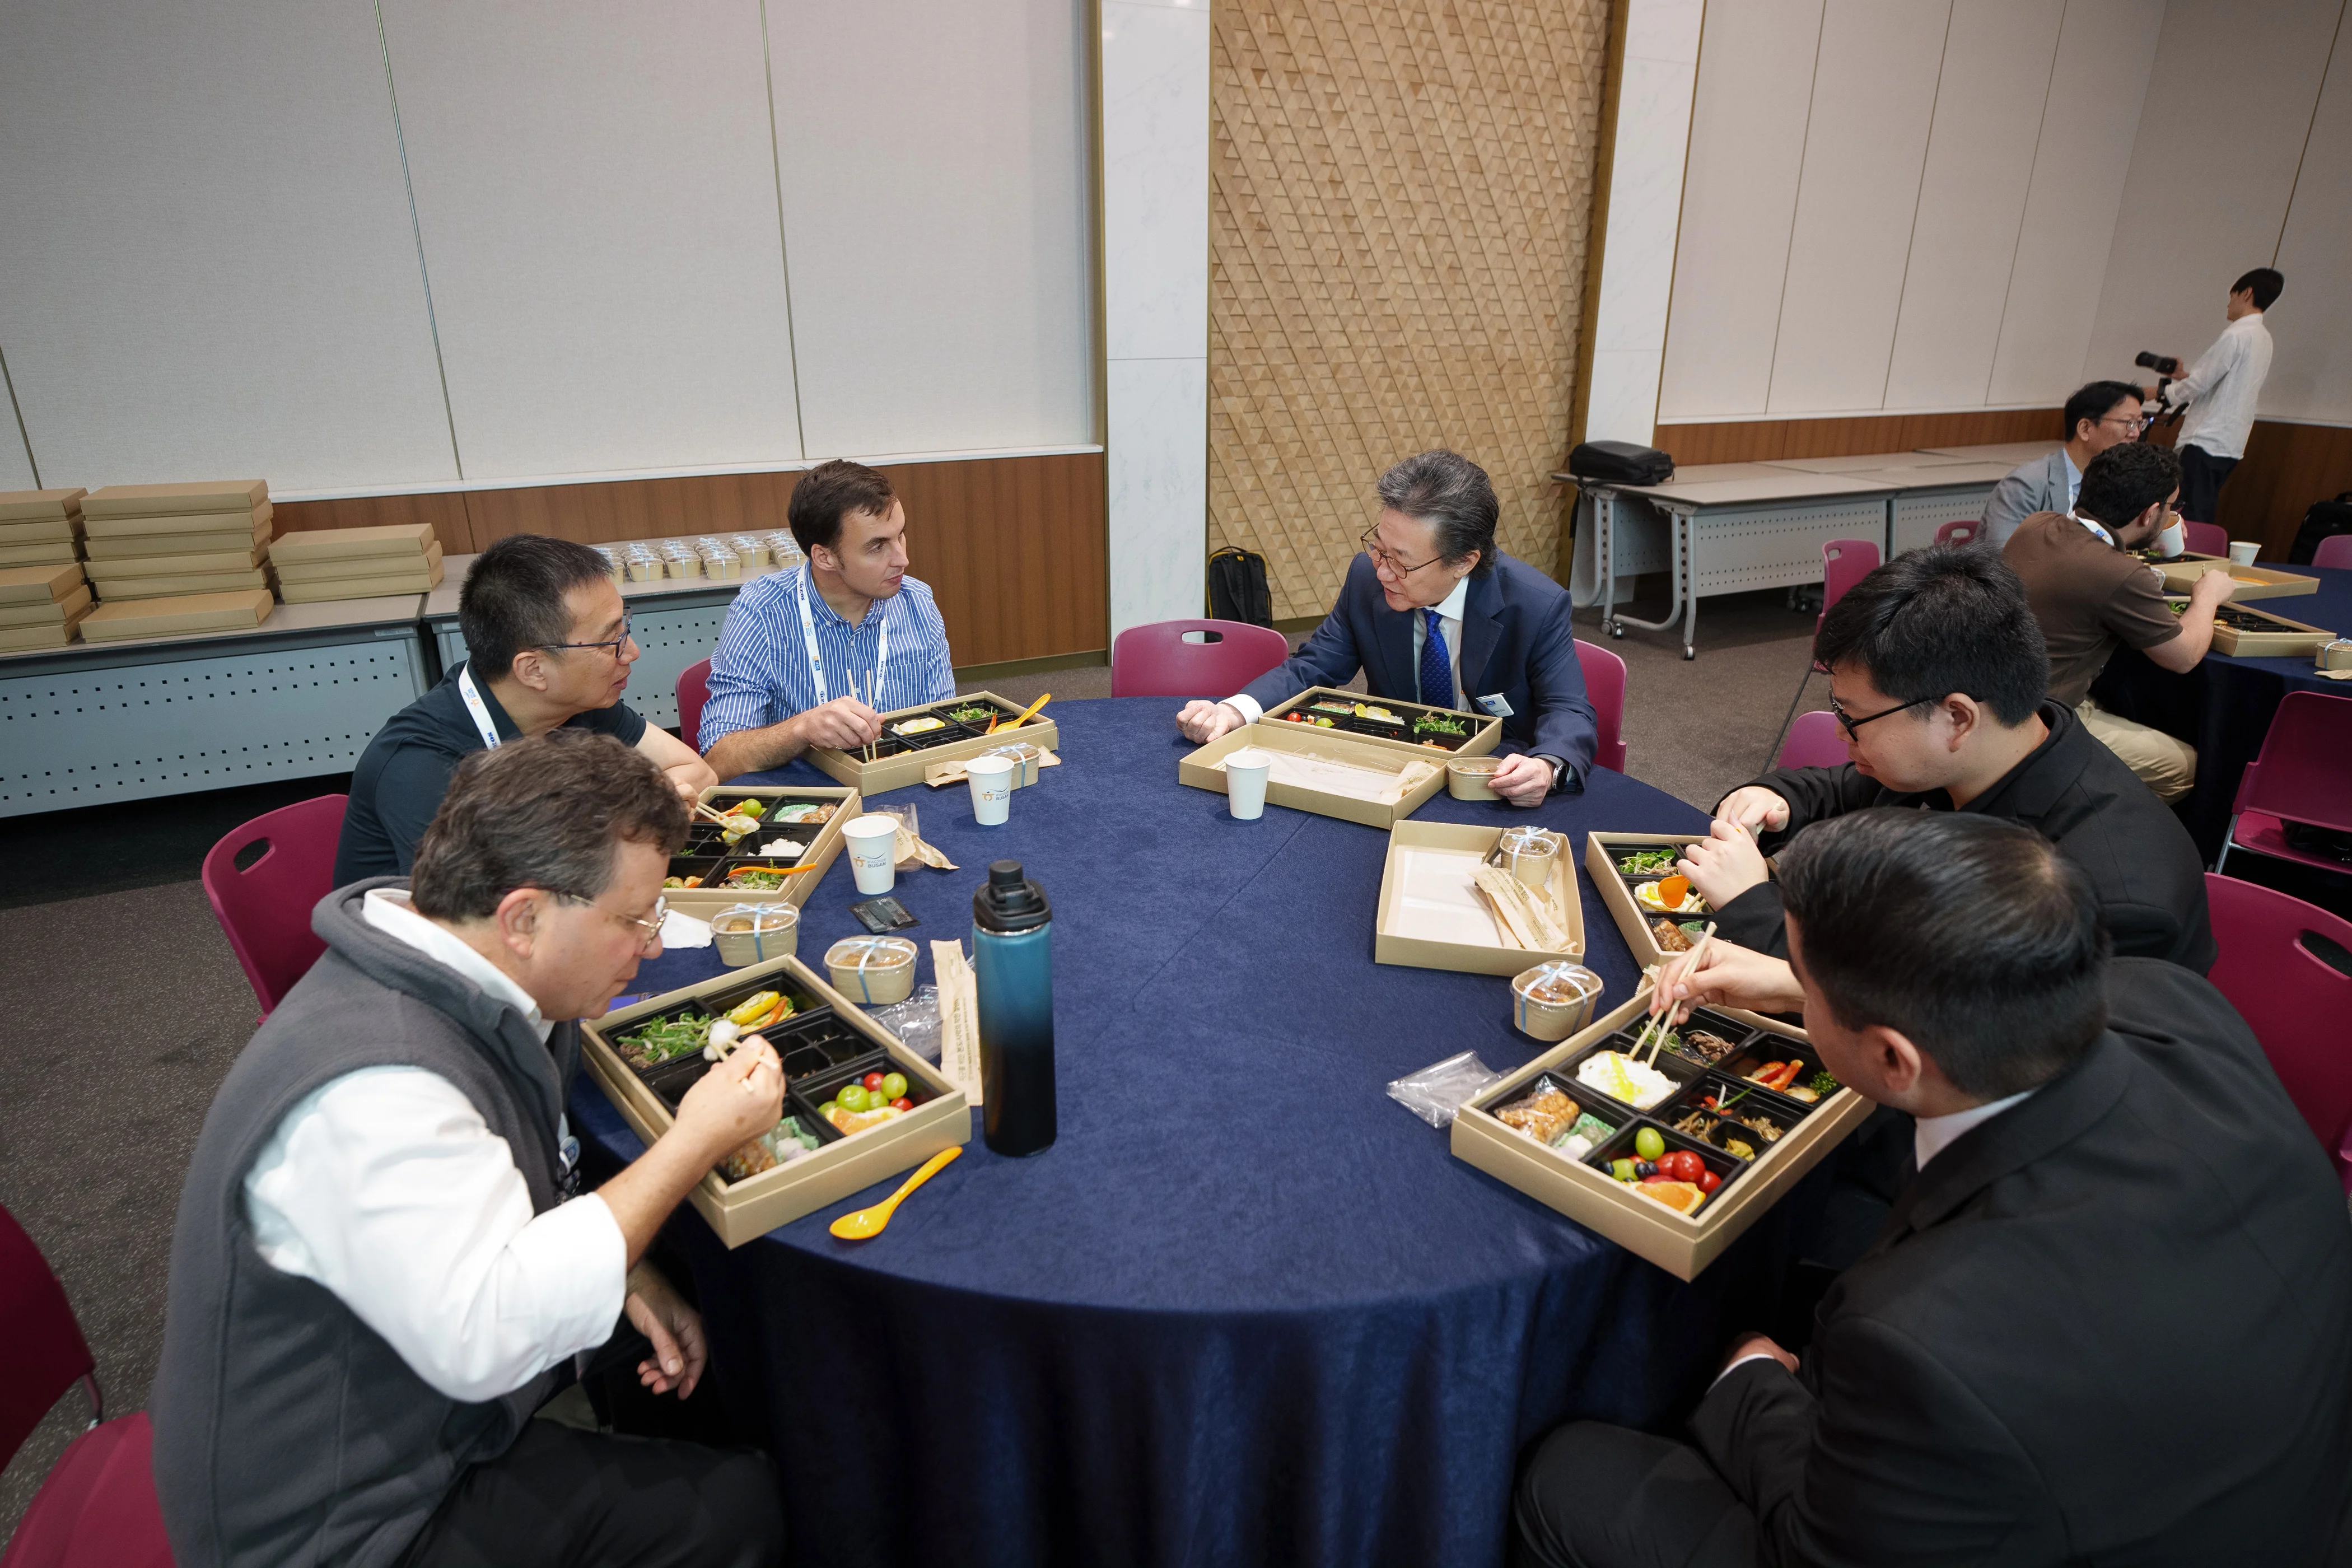
Actividad “Luncheon”
Actividad con el presidente y directivos de IFAC,
para conversar sobre sus programas, comités y actividades científicas.
Presentación de los artículos de investigación
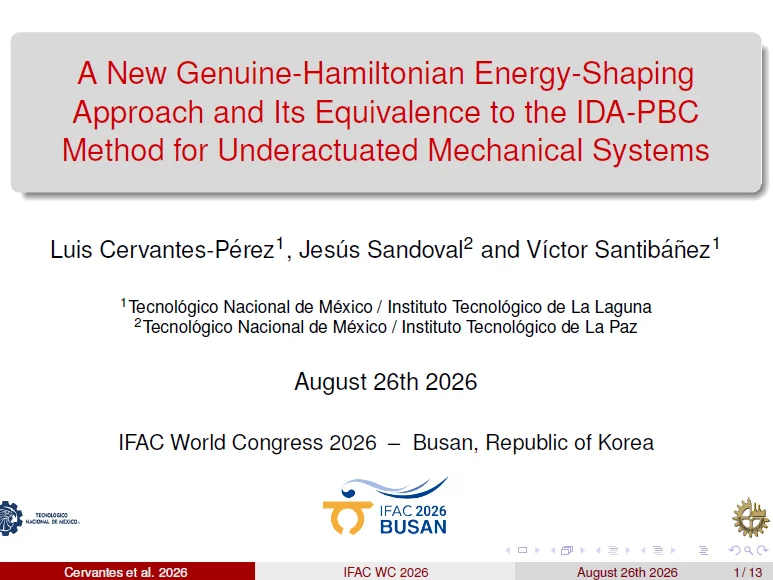
A New Genuine-Hamiltonian Energy-Shaping Approach and Its Equivalence
to the IDA-PBC Method for Underactuated Mechanical Systems
Presentado el miércoles 26 de agosto de 2026
En este trabajo se expusieron los fundamentos de una novedosa metodología
de control basada en el moldeo de energía, cuya principal característica
es su formulación hamiltoniana genuina.
Este enfoque se distingue de otras metodologías por su estrecha relación
con el principio físico de acción estacionaria, lo que proporciona una
interpretación física del diseño de control y permite abordar, dentro de
un mismo marco, diversos y novedosos objetivos de control en sistemas mecánicos.
También se establecen algunas equivalencias con otros métodos existentes
y se demuestra cómo es posible tomar soluciones correspondientes a sistemas
que han sido resueltos mediante otros métodos y utilizarlas directamente
dentro de esta metodología.
Esta contribución se encuentra directamente vinculada con el eje central
de la tesis doctoral.
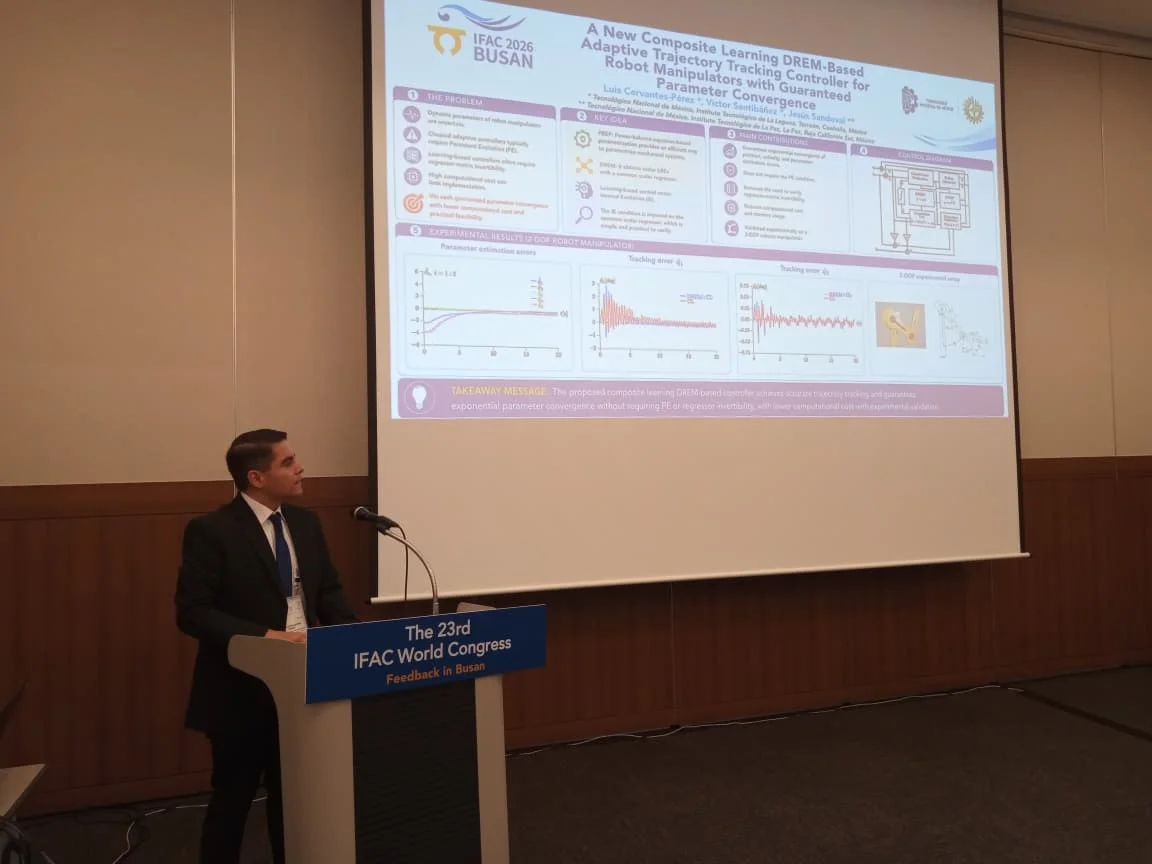
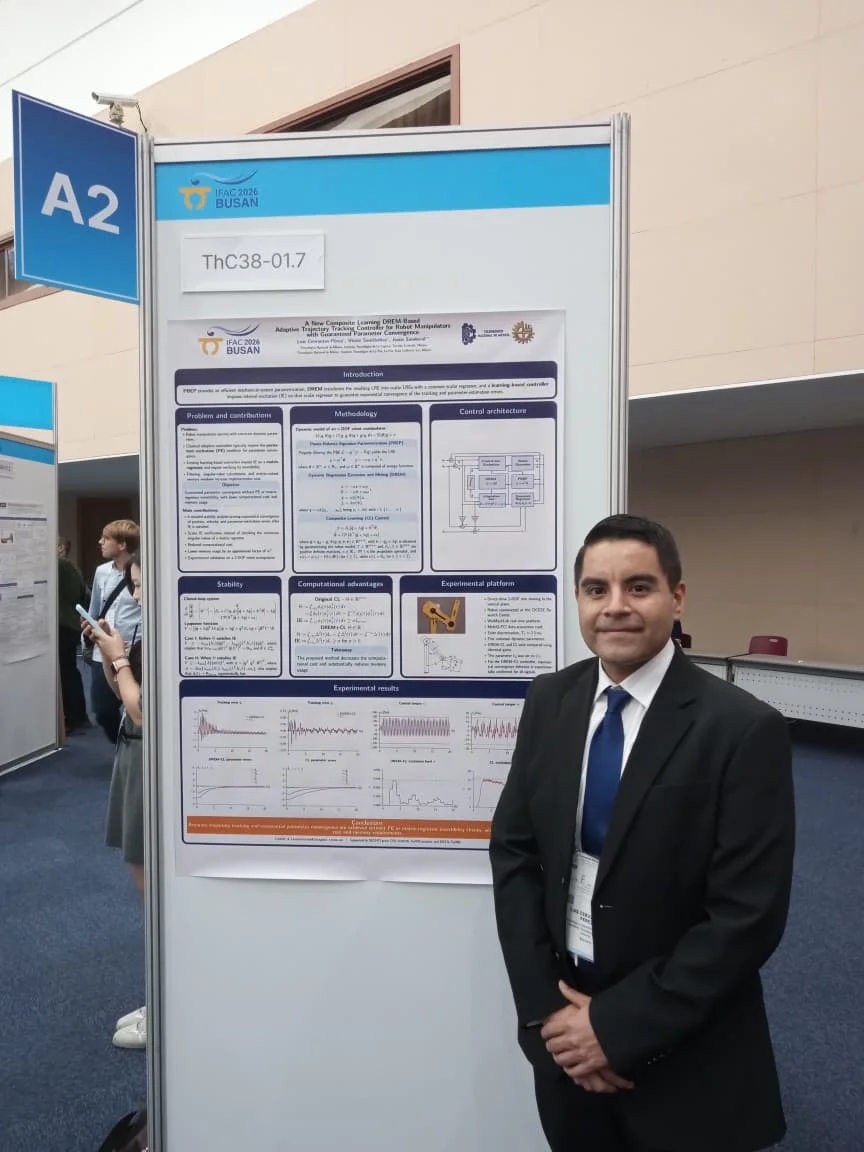
A New Composite Learning DREM-Based Adaptive Trajectory Tracking
Controller for Robot Manipulators with Guaranteed Parameter Convergence
Presentado el jueves 27 de agosto de 2026
En este artículo se propone un nuevo controlador adaptativo para el
seguimiento de trayectorias en robots manipuladores.
En aplicaciones prácticas, los parámetros del modelo dinámico de estos
sistemas suelen ser desconocidos o conocerse únicamente de manera parcial.
El método propuesto combina técnicas novedosas de estimación de parámetros
para formular una estrategia que permite reducir considerablemente el
costo computacional asociado a su implementación.
Finalmente, el artículo incluye resultados experimentales satisfactorios
que respaldan la validez de los desarrollos teóricos presentados.
Resultados y conclusiones
La comisión cumplió con el objetivo de presentar y difundir dos trabajos
de investigación vinculados con la formación doctoral.
La participación permitió situar ambos trabajos en el contexto de las
tendencias actuales del control automático y obtener una visión amplia
de los avances internacionales más recientes en esta disciplina.
Presentación, ante una comunidad científica internacional, de dos artículos
desarrollados en colaboración con investigadores del Tecnológico Nacional de México.
Fortalecimiento de la tesis doctoral mediante la discusión de resultados
y el intercambio de perspectivas sobre control automático.
Actualización de conocimientos mediante la asistencia a conferencias,
tutoriales y sesiones técnicas especializadas.
Interacción con investigadores, estudiantes y directivos de IFAC,
así como establecimiento de vínculos con posibilidades de generar
futuras colaboraciones.
Proyección del Instituto Tecnológico de La Laguna y de la investigación
realizada en México ante la comunidad científica internacional.
Los conocimientos adquiridos, las observaciones realizadas y los contactos
establecidos durante el Congreso contribuirán a la culminación del proyecto
doctoral y al desarrollo de nuevas actividades de investigación.
Asimismo, la comisión contribuyó a dar visibilidad al trabajo realizado en el
Instituto Tecnológico de La Laguna y a fortalecer su presencia institucional
en un foro científico de alcance mundial.
Evidencias de la comisión
Figura 1
A
B
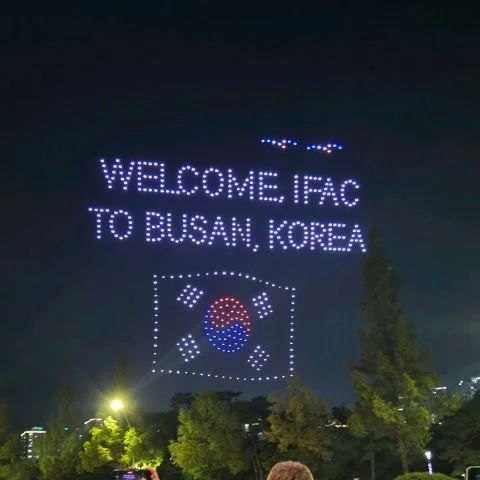
Ceremonia de apertura del IFAC World Congress 2026,
realizada el domingo 23 de agosto.
Figura 2
A
B
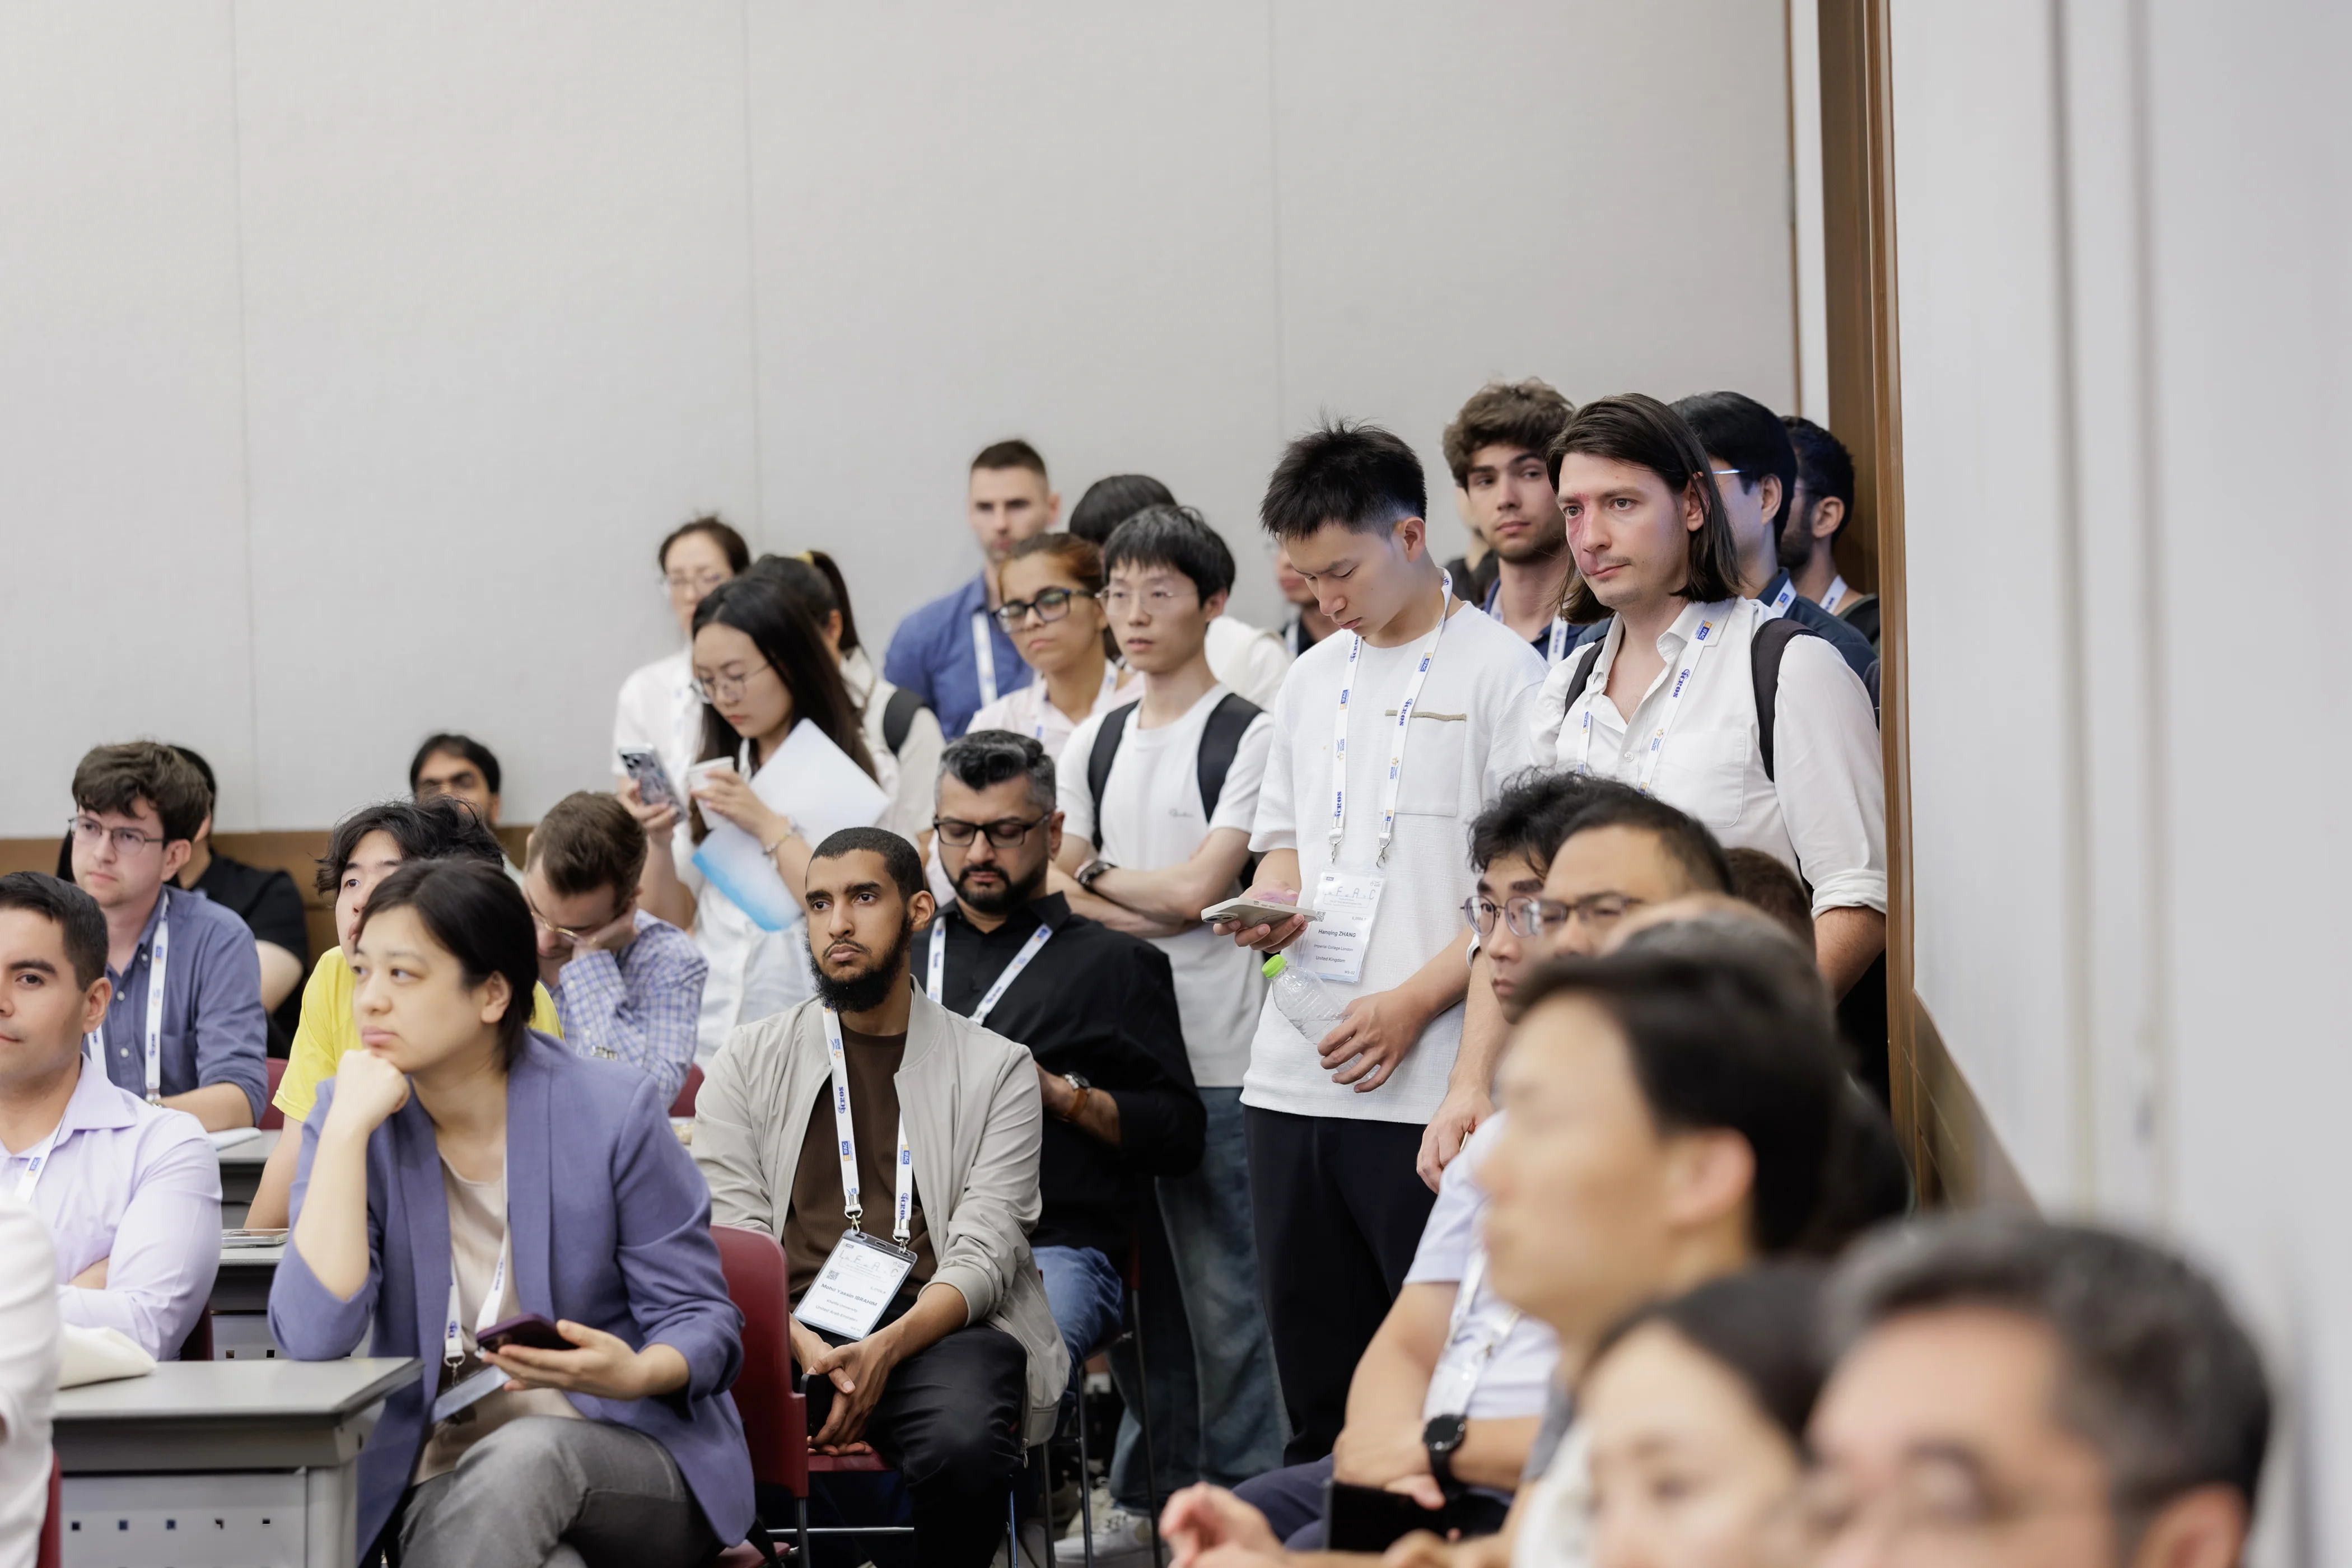
Asistencia a la conferencia Back-to-Basics
“From PDEs to AI - with Automatic Control at the Center”.
Figura 3
Actividad “Luncheon” con el presidente y directivos de IFAC.
Figura 4
Presentación del artículo
“A New Genuine-Hamiltonian Energy-Shaping Approach and Its
Equivalence to the IDA-PBC Method for Underactuated Mechanical
Systems”.
Figura 5
A
B
Presentación del artículo
“A New Composite Learning DREM-Based Adaptive Trajectory Tracking
Controller for Robot Manipulators with Guaranteed Parameter
Convergence”.